Fonctionnement du système au moyen d’instruments à flexion continue
Mécanisme Dual Continuum
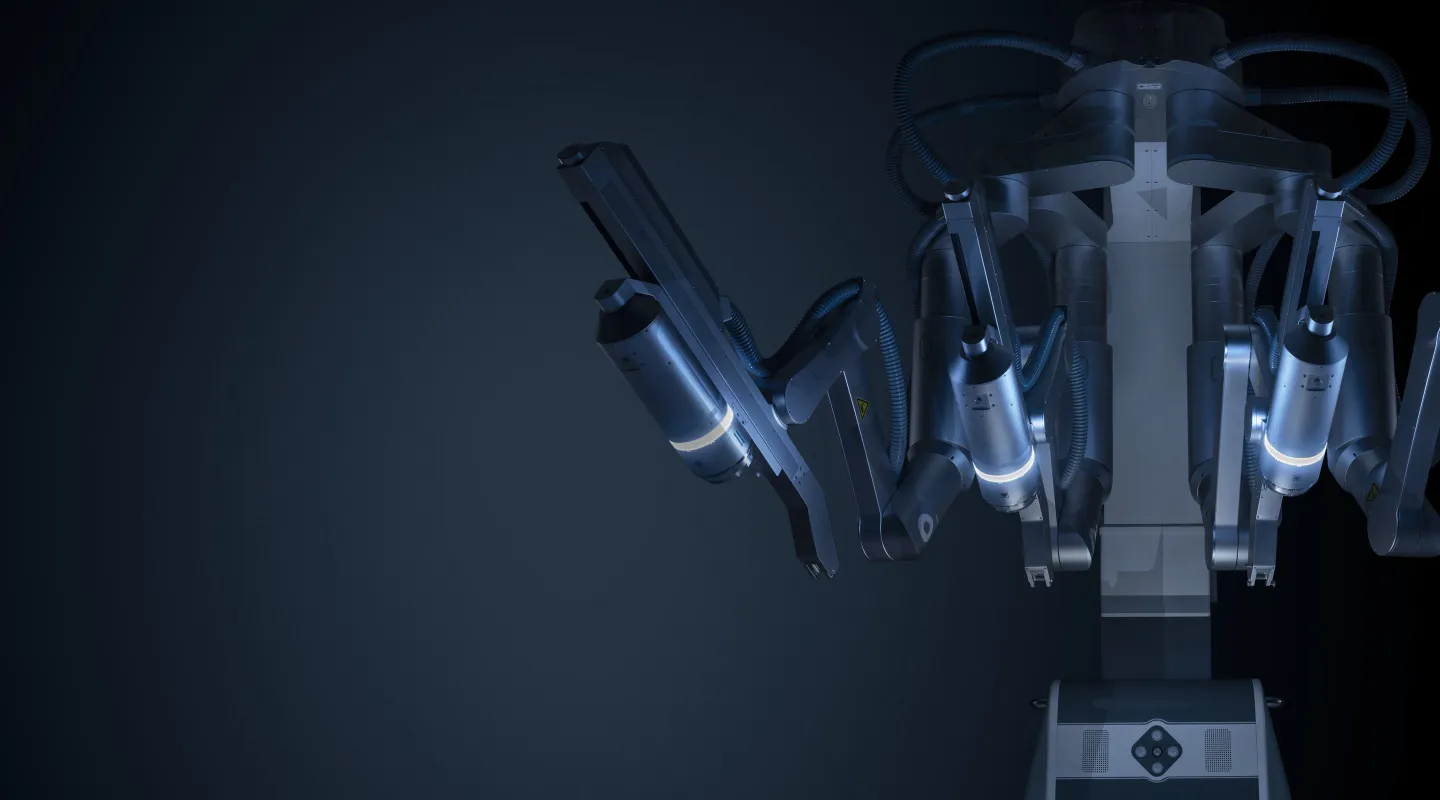
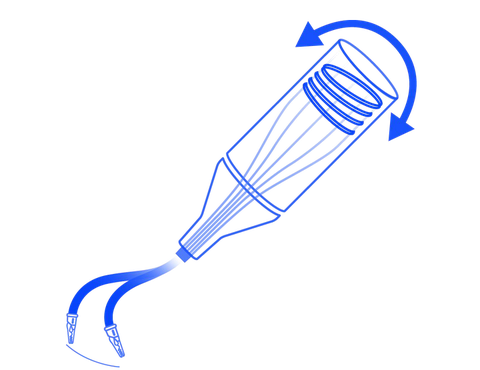
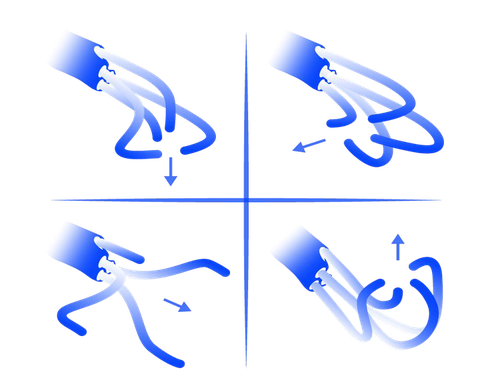
The SHURUI instruments are built around a patented Dual Continuum Mechanism composed of multiple flexible elements, including super-elastic nitinol rods. Unlike conventional robotic architectures based on articulated joints, the continuum structure enables smooth, continuous bending along the instrument shaft, providing up to 210° of cumulative bending range through its dual-segment design.
Cette capacité de déformation continue permet une navigation contrôlée et des mouvements distaux de l'instrument dans des environnements chirurgicaux anatomiquement confinés.

Actionnement et contrôle
Le mouvement des instruments est généré par un système d’actionnement synchronisé par poussée-traction. Les commandes du chirurgien sont transmises via l’interface de contrôle et converties en un actionnement coordonné de l’architecture continuum, permettant une courbure contrôlée, une manipulation stable des tissus et des mouvements précis de l’effecteur terminal. Le mouvement coordonné des bras robotiques permet de couvrir plusieurs quadrants au cours de l’intervention tout en réduisant la nécessité de repositionner le système. Pendant la télémanipulation des instruments et de l’endoscope, les bras robotiques restent immobiles, ce qui contribue à maintenir la continuité de l’intervention et à réduire au minimum le risque de collision.
Flexion Dual Continuum
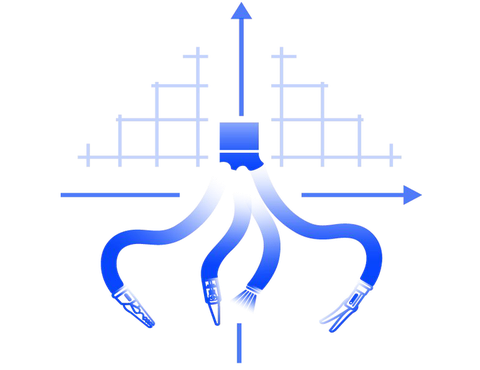
Ajustement multi-quadrants
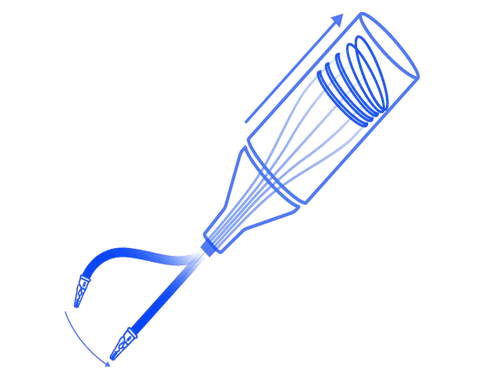
Déformation continue
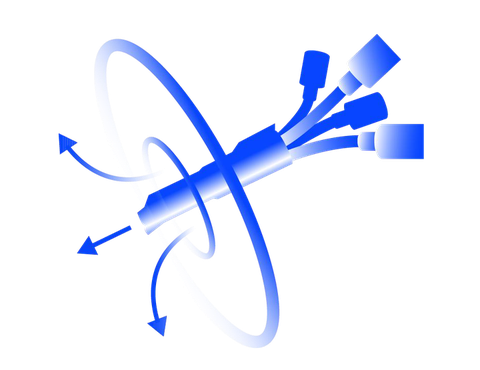
Positionnement coordonné des bras robotiques
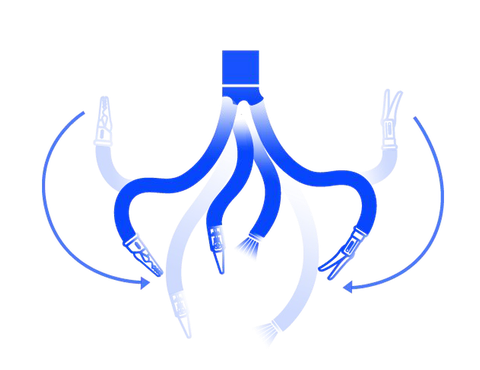
Mouvement de l’extrémité de l’instrument
Sens de manipulation
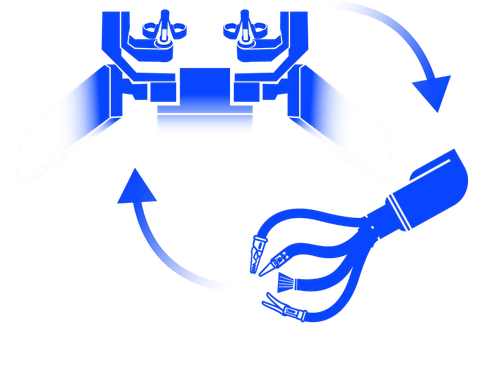
Transmission du signal de commande
Visualisation et interface de contrôle
Visualisation stéréoscopique
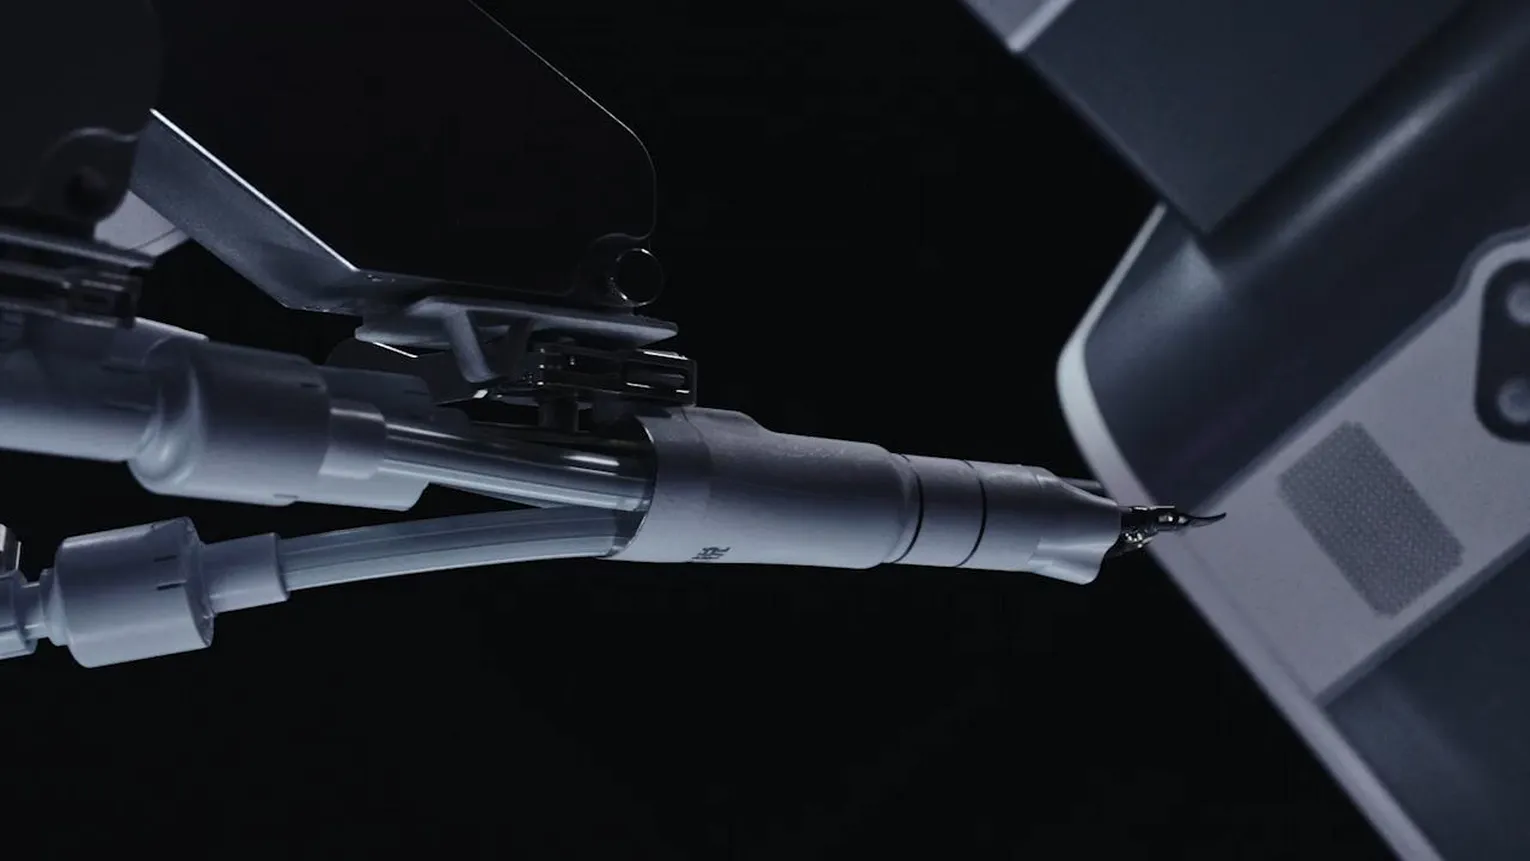
Le système offre une visualisation 3D stéréoscopique avec un grossissement jusqu’à 10×. Le passage fluide entre les configurations Cobra et Reverse Cobra permet une visualisation sous plusieurs angles dans le champ opératoire, facilitant l’observation des structures anatomiques depuis différents points de vue pendant la dissection chirurgicale et la reconstruction.
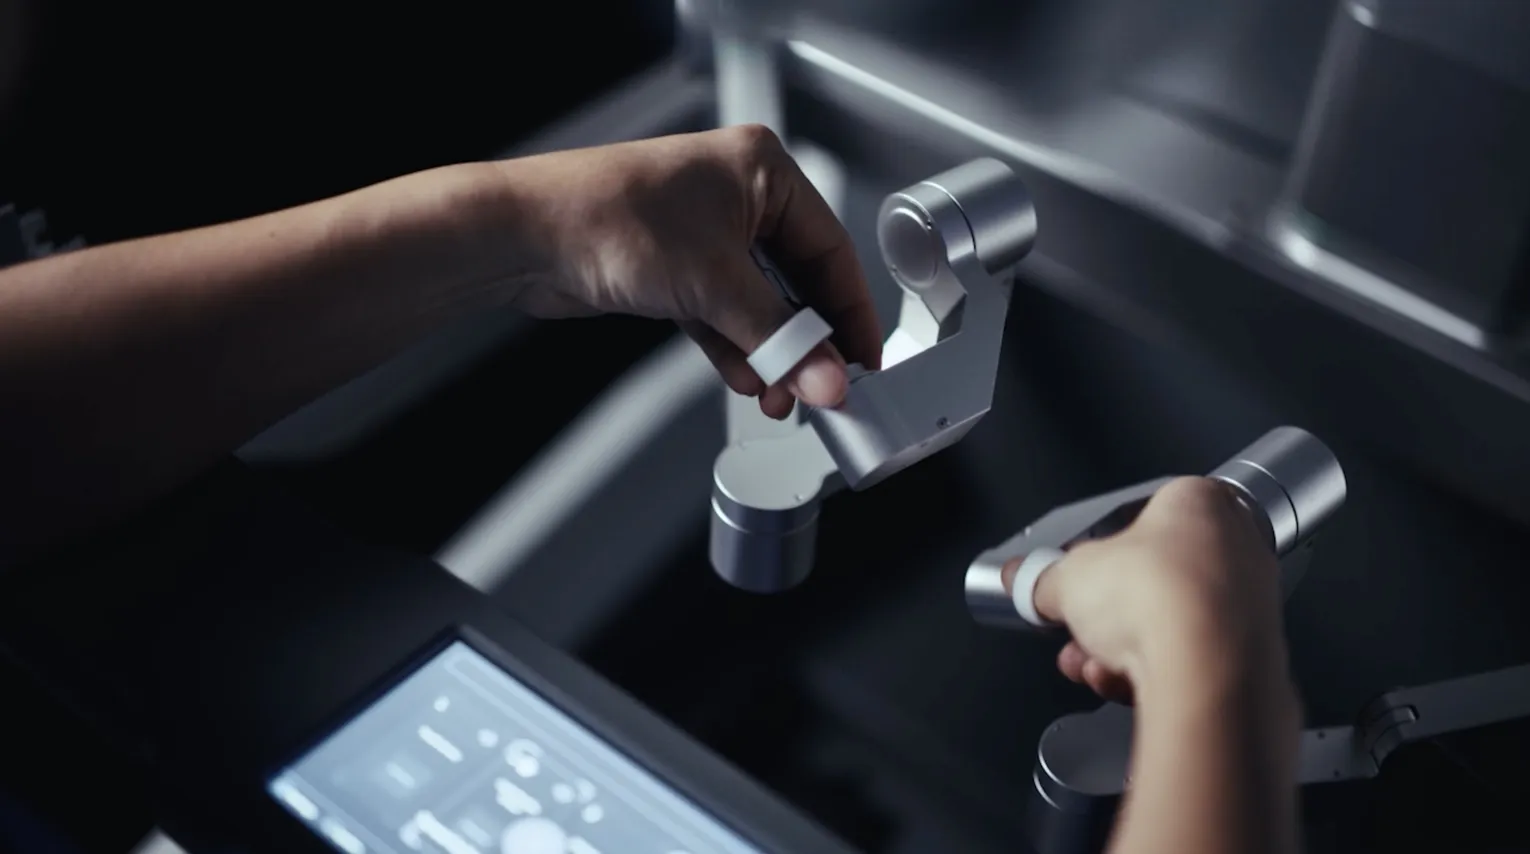
interface de contrôle
Le chirurgien opère depuis la console à l’aide d’une interface de contrôle dédiée permettant de commander les instruments et l’endoscope. Les commandes du chirurgien sont traduites en mouvements robotiques avec un filtrage des tremblements appliqué au niveau des commandes, favorisant une exécution chirurgicale stable et contrôlée.

Conçu pour une grande polyvalence clinique
Le système chirurgical SHURUI SP prend en charge un large éventail d’interventions et d’approches chirurgicales dans plusieurs spécialités.
Aller plus loin


Restons en contact. Découvrez ce qui façonne la chirurgie robotique.
Découvrez les dernières avancées cliniques, collaborations scientifiques, mises à jour des produits et activités de formation de Surgerii Robotics.