Come funziona il sistema con gli strumenti a curvatura continua
Meccanismo Dual Continuum
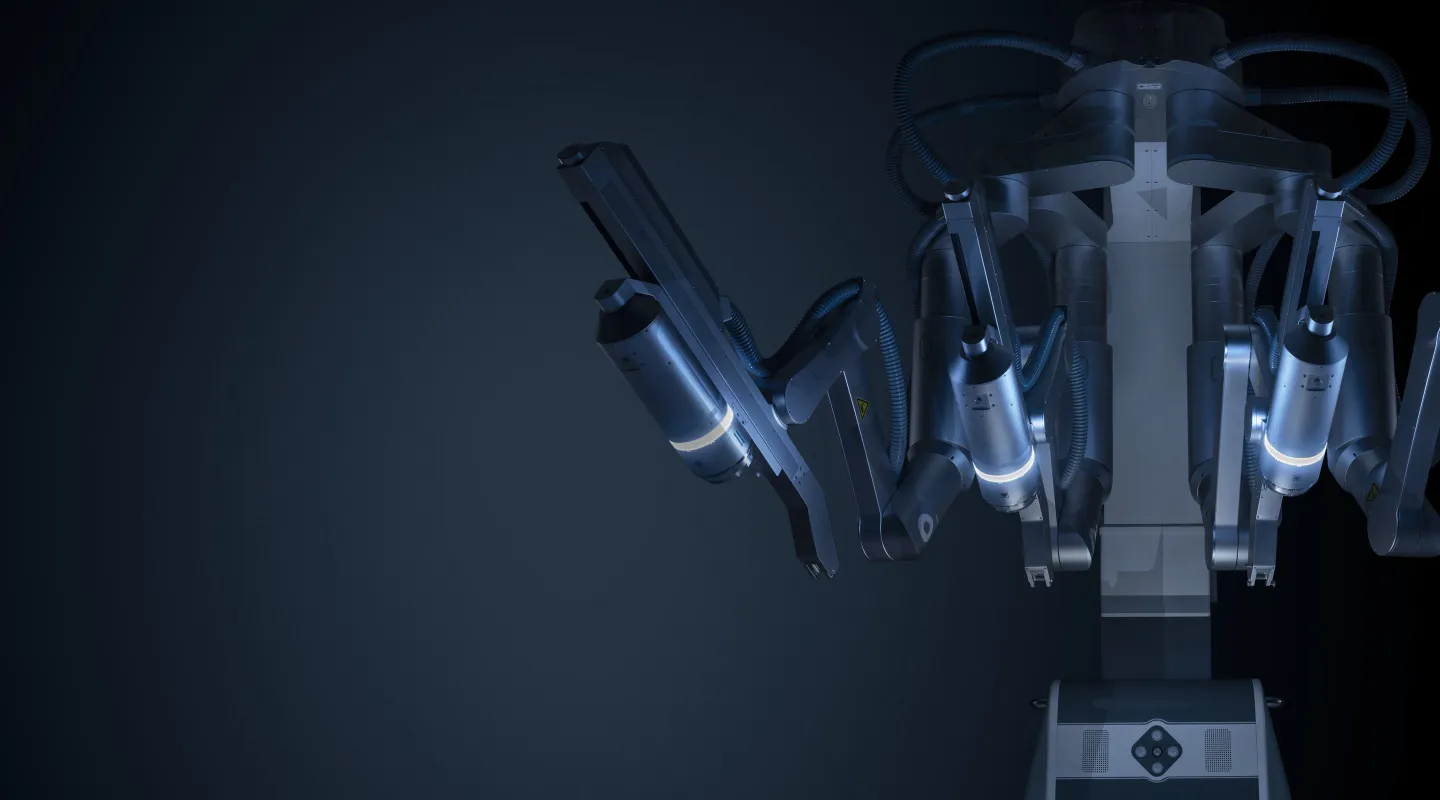
The SHURUI instruments are built around a patented Dual Continuum Mechanism composed of multiple flexible elements, including super-elastic nitinol rods. Unlike conventional robotic architectures based on articulated joints, the continuum structure enables smooth, continuous bending along the instrument shaft, providing up to 210° of cumulative bending range through its dual-segment design.
Questa capacità di deformazione continua favorisce una navigazione controllata e i movimenti distali dello strumento in ambienti chirurgici anatomicamente ristretti.

Attivazione e controllo
Il movimento dello strumento è generato attraverso uno schema di attuazione sincronizzato di tipo push-pull. Gli input del chirurgo vengono trasmessi attraverso l'interfaccia di controllo e convertiti in un'attuazione coordinata della struttura a continuo, consentendo una curvatura controllata, una manipolazione stabile del tessuto e movimenti raffinati dell'end-effector. Il movimento coordinato del braccio robotico supporta una copertura procedurale multi-quadrante, riducendo al contempo la necessità di riposizionamento (redocking). Durante la teleoperazione dello strumento e dell'endoscopio, i bracci robotici rimangono stazionari, aiutando a mantenere la continuità procedurale e a ridurre al minimo il rischio di collisione
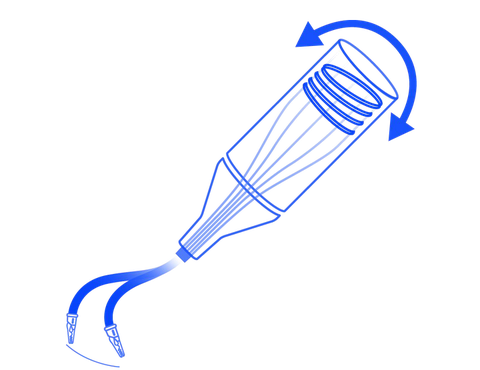
Curvatura continua a doppio segmento
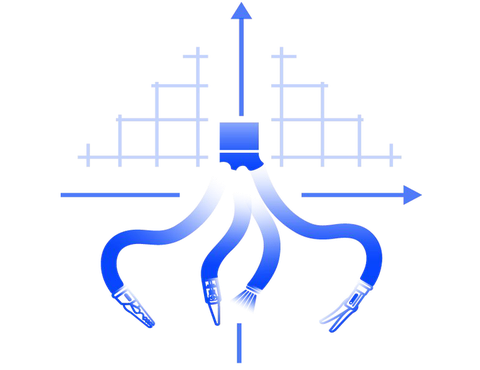
Regolazione multiquadrante
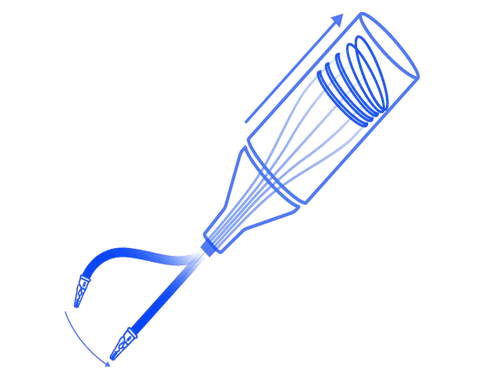
Deformazione continua
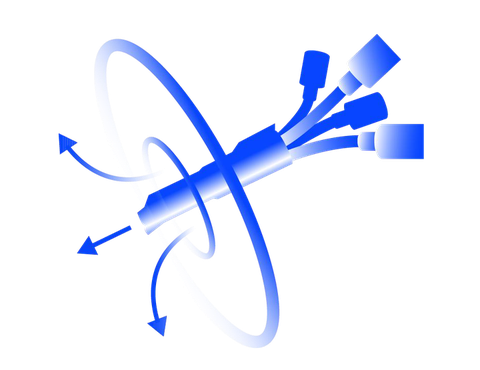
Posizionamento coordinato del braccio robotico
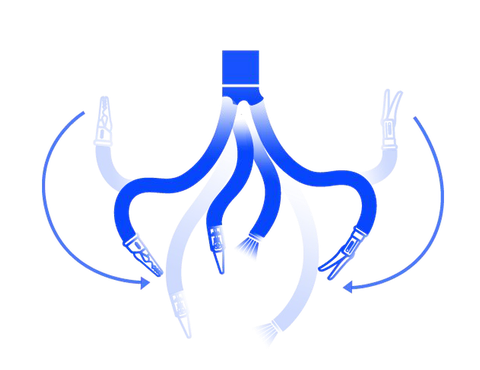
Movimento dell'end-effector
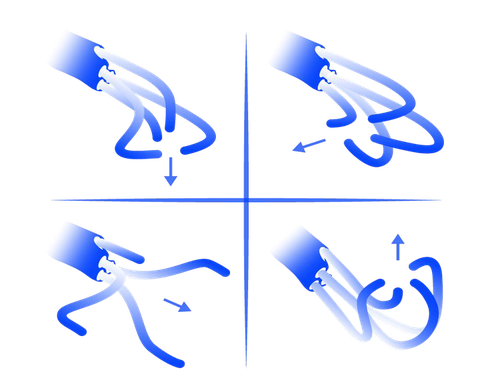
Direzione di movimento
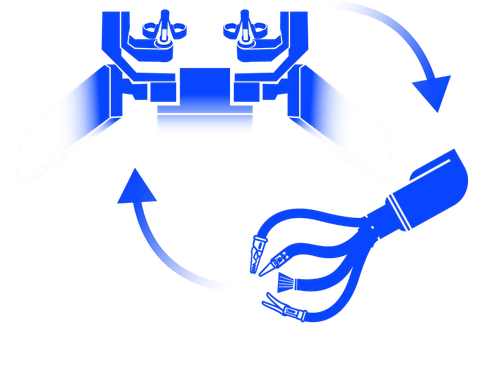
Trasmissione del segnale di controllo
Visualizzazione e interfaccia di controllo
Visualizzazione stereoscopica
Il sistema offre una visualizzazione 3D stereoscopica con un ingrandimento fino a 10×. La transizione senza soluzione di continuità tra le configurazioni Cobra e Cobra inverso consente la visualizzazione da molteplici prospettive all'interno del campo chirurgico, consentendo l'osservazione delle strutture anatomiche da diversi punti di vista durante la dissezione e la ricostruzione chirurgica.
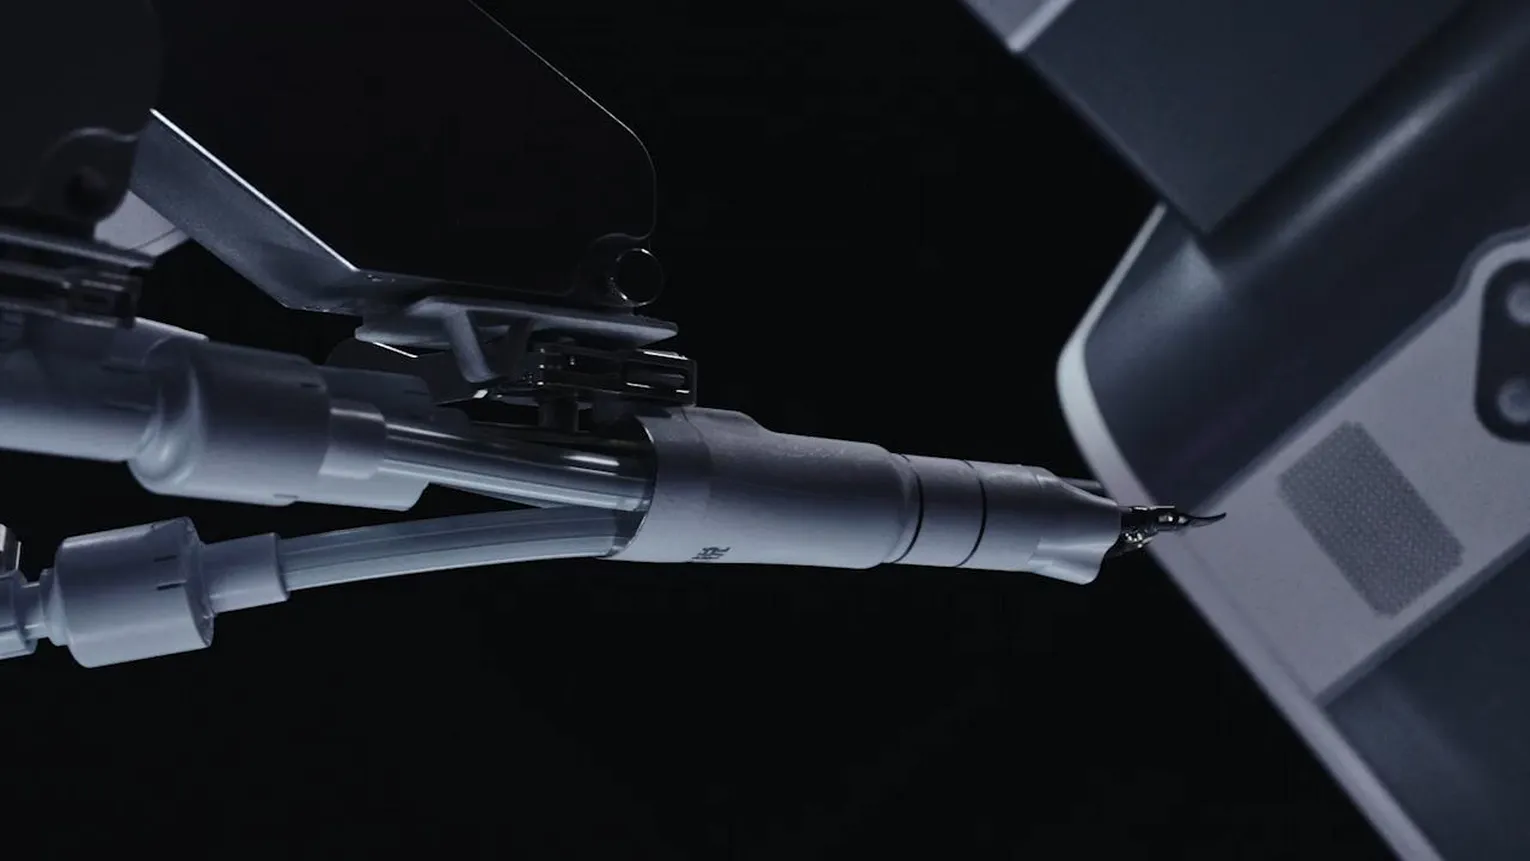
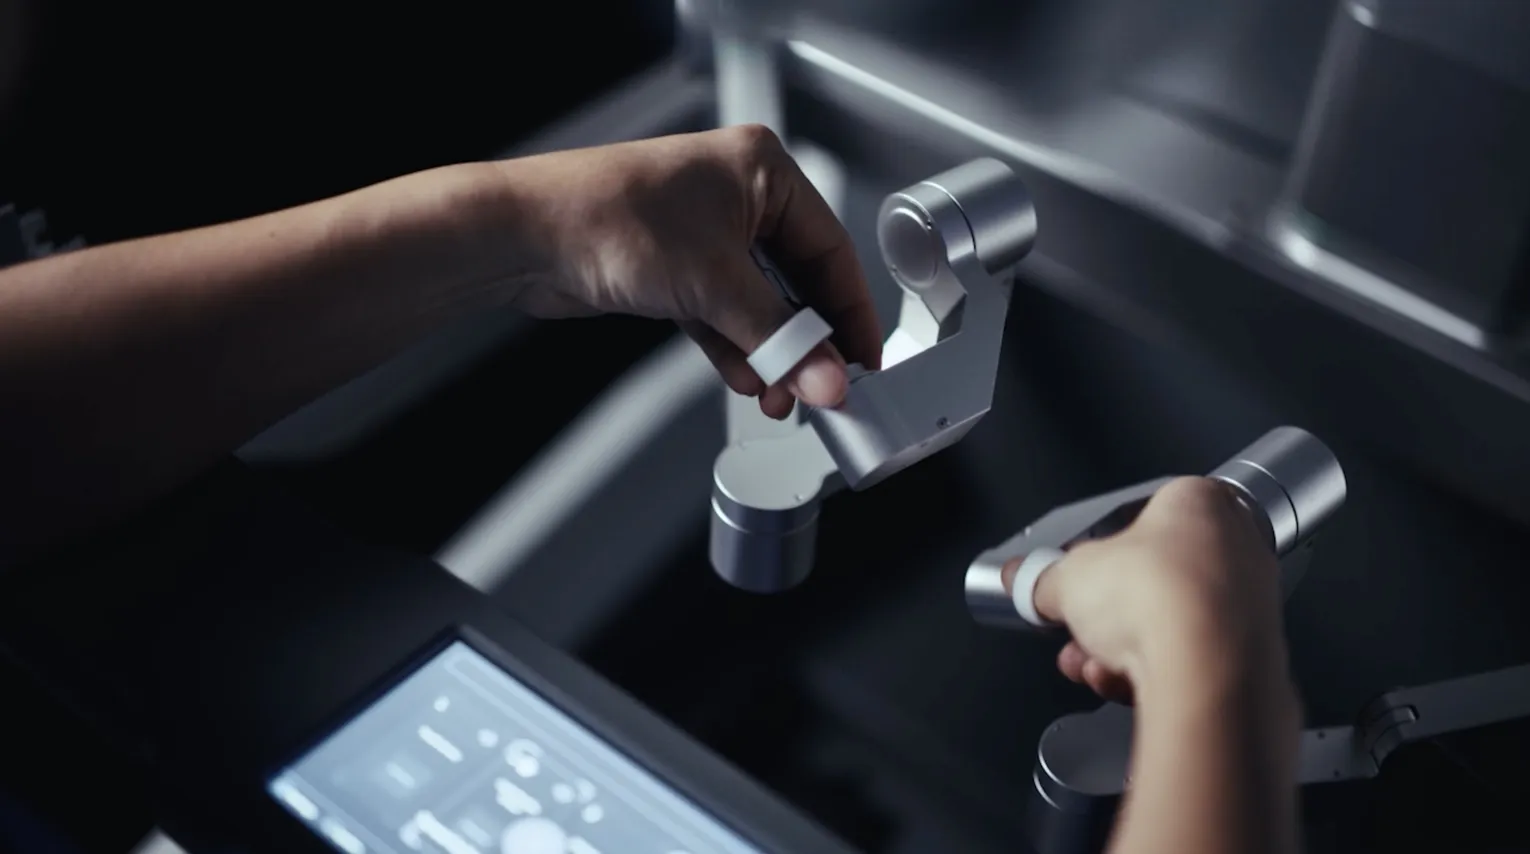
interfaccia di controllo
Il chirurgo opera dalla console utilizzando un'interfaccia di controllo dedicata che consente di gestire gli strumenti e l'endoscopio. Gli input del chirurgo vengono tradotti in movimenti robotici con filtraggio del tremore applicato a livello degli input, favorendo un'esecuzione chirurgica stabile e controllata.

Progettato per la versatilità clinica
Il sistema chirurgico SHURUI SP supporta un'ampia gamma di procedure e approcci chirurgici in diverse specialità.
Vai oltre


Contattaci. Scopri le novità nel campo della chirurgia robotica.
Scopri gli ultimi sviluppi clinici, le collaborazioni scientifiche, gli aggiornamenti sui prodotti e le attività formative di Surgerii Robotics.