Cómo funciona el sistema mediante instrumentos de estructura continua
Dual Continuum Mechanism
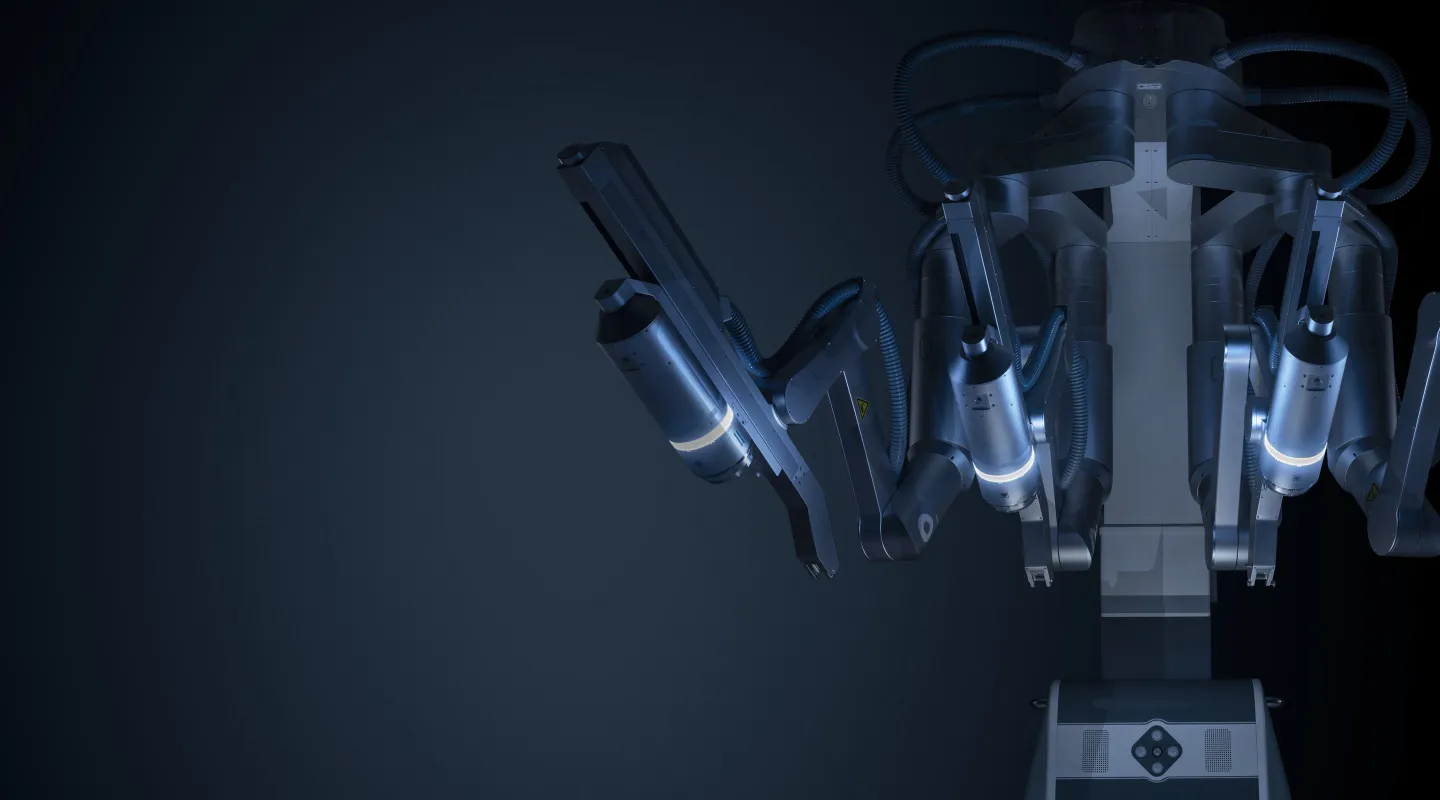
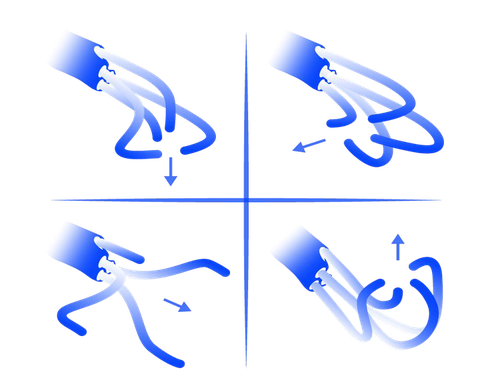
The SHURUI instruments are built around a patented Dual Continuum Mechanism composed of multiple flexible elements, including super-elastic nitinol rods. Unlike conventional robotic architectures based on articulated joints, the continuum structure enables smooth, continuous bending along the instrument shaft, providing up to 210° of cumulative bending range through its dual-segment design.
Esta capacidad de deformación continua facilita la navegación controlada y los movimientos distales del instrumento en entornos quirúrgicos anatómicamente reducidos.

Accionamiento y control
El movimiento de los instrumentos se genera mediante un sistema de accionamiento sincronizado de empuje y tracción. Las acciones del cirujano se transmiten a través de la interfaz de control y se convierten en un accionamiento coordinado de la estructura continua, lo que permite controlar la curvatura, manipular los tejidos de forma estable y realizar movimientos precisos con el extremo efector. El movimiento coordinado de los brazos robóticos permite abarcar múltiples cuadrantes durante el procedimiento, al tiempo que reduce la necesidad de reacoplamiento. Durante la teleoperación de los instrumentos y el endoscopio, los brazos robóticos permanecen fijos, lo que ayuda a mantener la continuidad del procedimiento y minimizar el riesgo de colisiones.
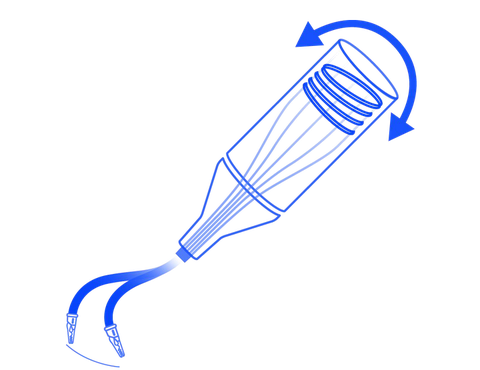
Flexión doble continua
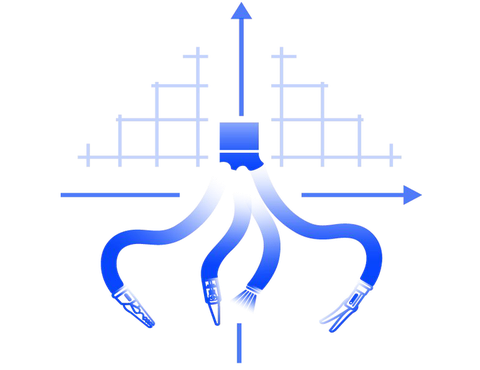
Ajuste en múltiples cuadrantes
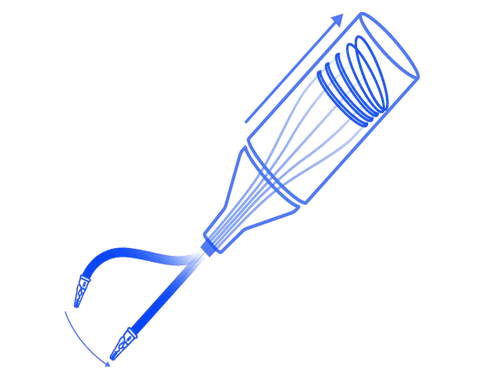
Deformación continua
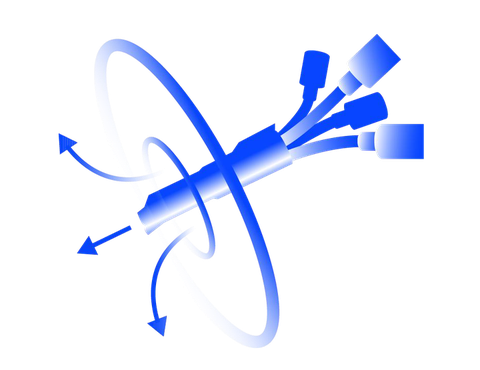
Posicionamiento coordinado de los brazos robóticos
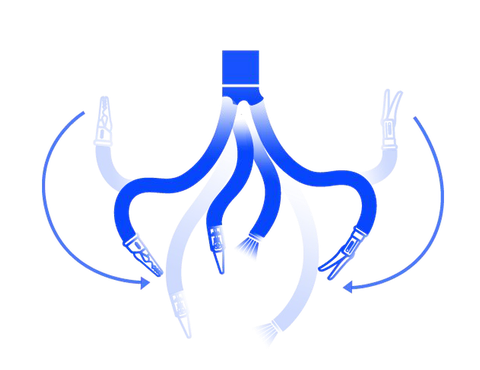
Movimiento del extremo efector
Dirección del movimiento
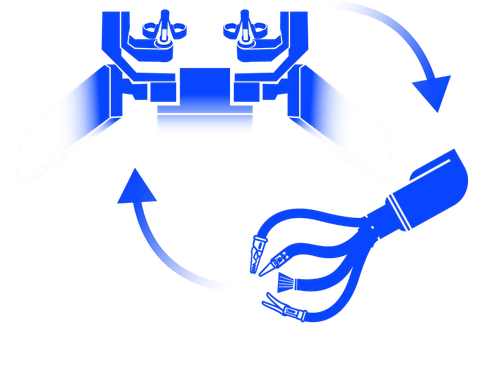
Transmisión de señales de control
Visualización e interfaz de control
Visualización estereoscópica
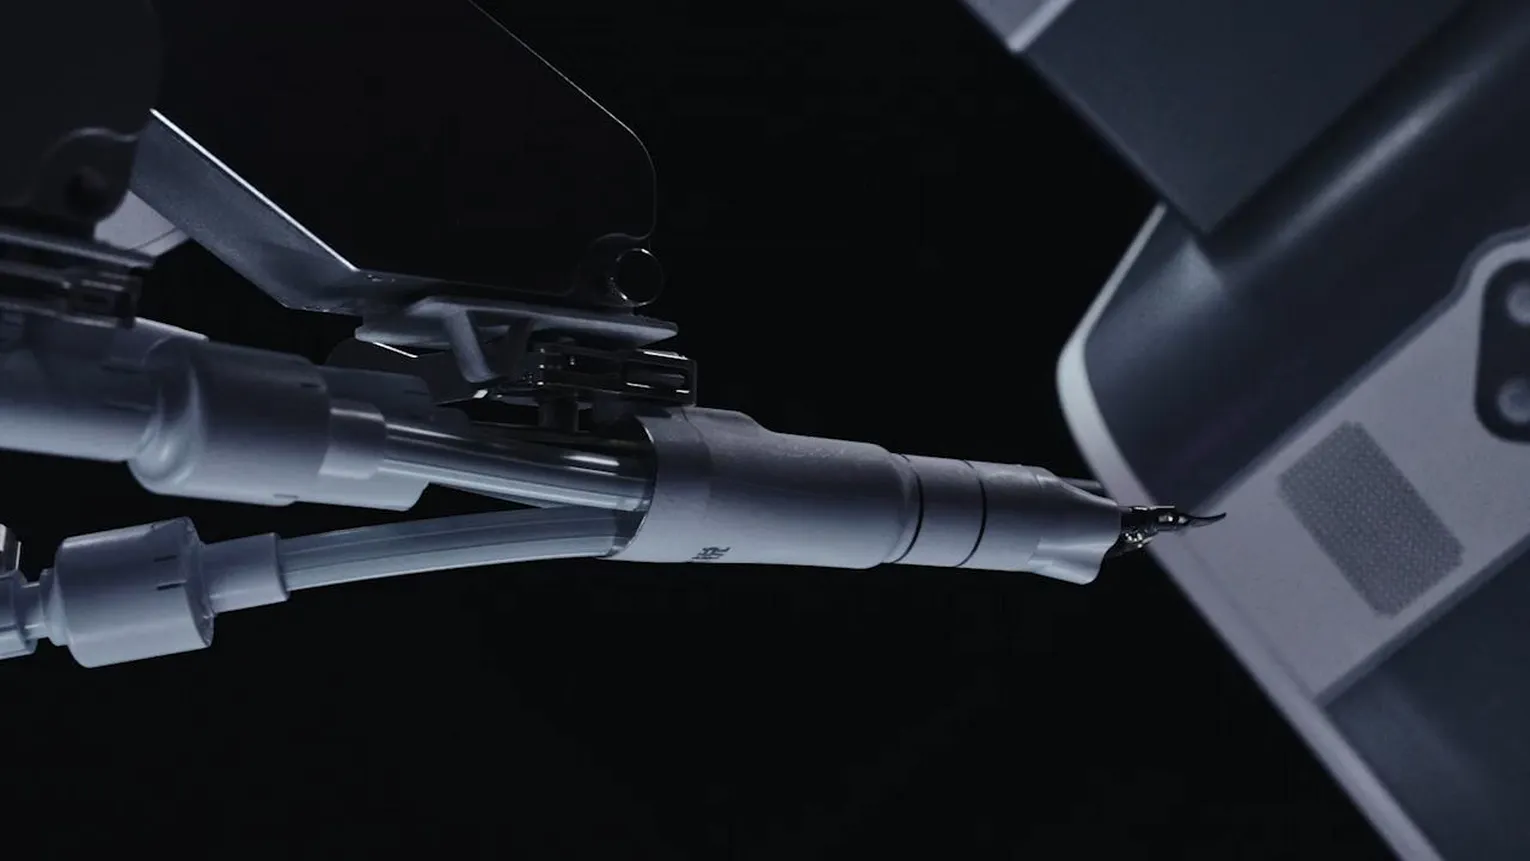
El sistema proporciona visualización estereoscópica 3D con hasta 10 aumentos. La transición fluida entre las configuraciones Cobra y Reverse Cobra permite visualizar el campo quirúrgico desde múltiples perspectivas y observar las estructuras anatómicas desde distintos ángulos durante la disección y reconstrucción quirúrgicas.
interfaz de control
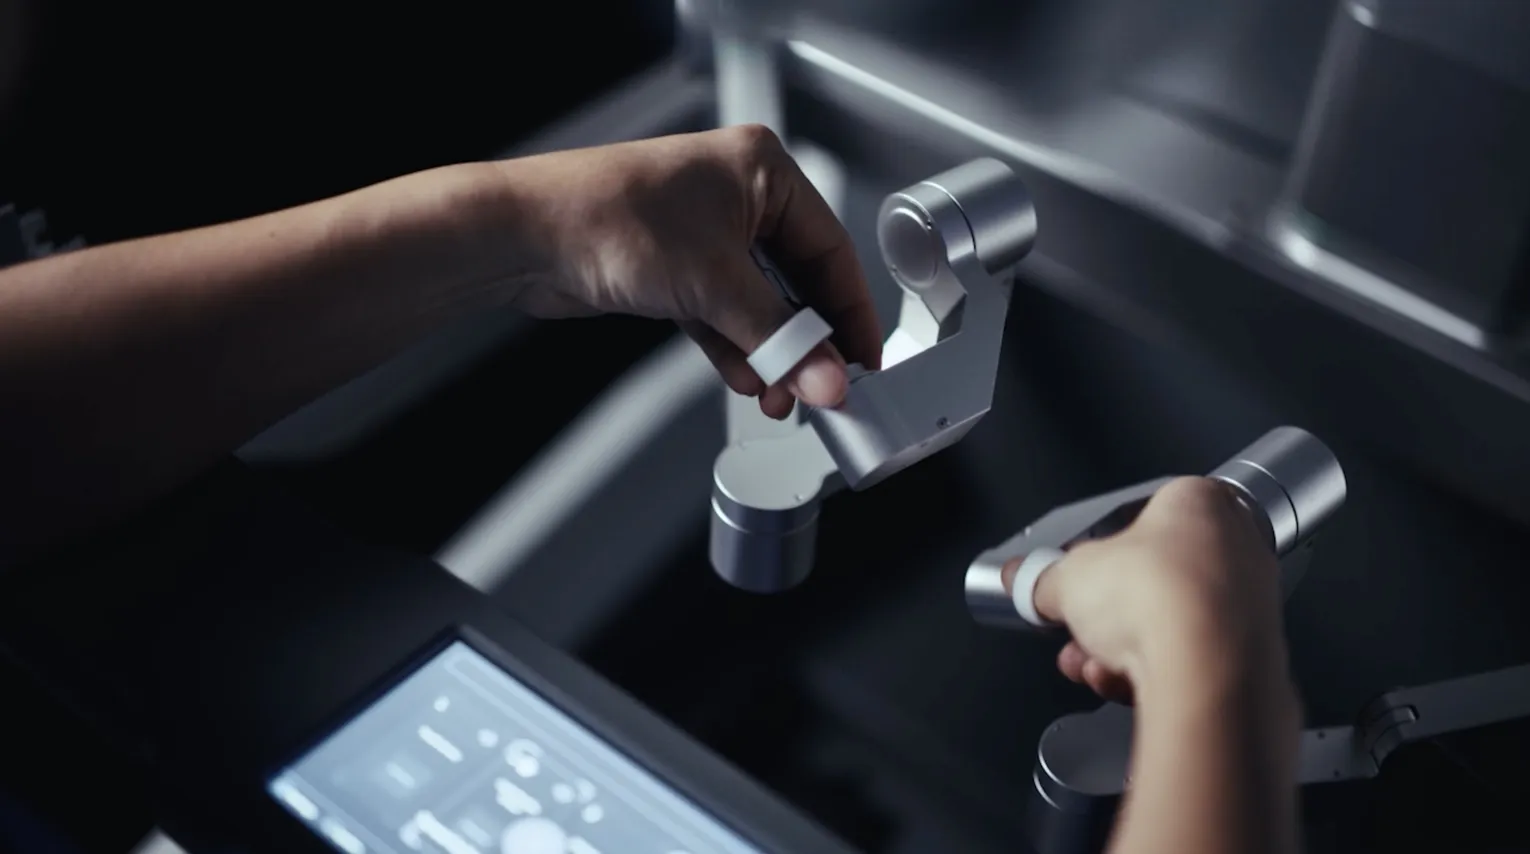
El cirujano opera desde la consola mediante una interfaz de control especializada que permite controlar los instrumentos y el endoscopio. Las acciones del cirujano se convierten en movimientos del robot, y se aplica un filtrado del temblor a la señal de entrada que contribuye a una ejecución quirúrgica estable y controlada.

Diseñado para la versatilidad clínica
El sistema quirúrgico SHURUI SP permite realizar una amplia gama de procedimientos y abordajes quirúrgicos en múltiples especialidades.
Profundizar


Conecte con nosotros. Descubra lo que está definiendo la cirugía robótica.
Descubra los últimos avances clínicos, colaboraciones científicas, actualizaciones de productos y actividades formativas de Surgerii Robotics.